马达驱动的下一站:零代码、AI 与硬件 FOC 三岔口
风向变了:2026 年电机控制的三条主航道
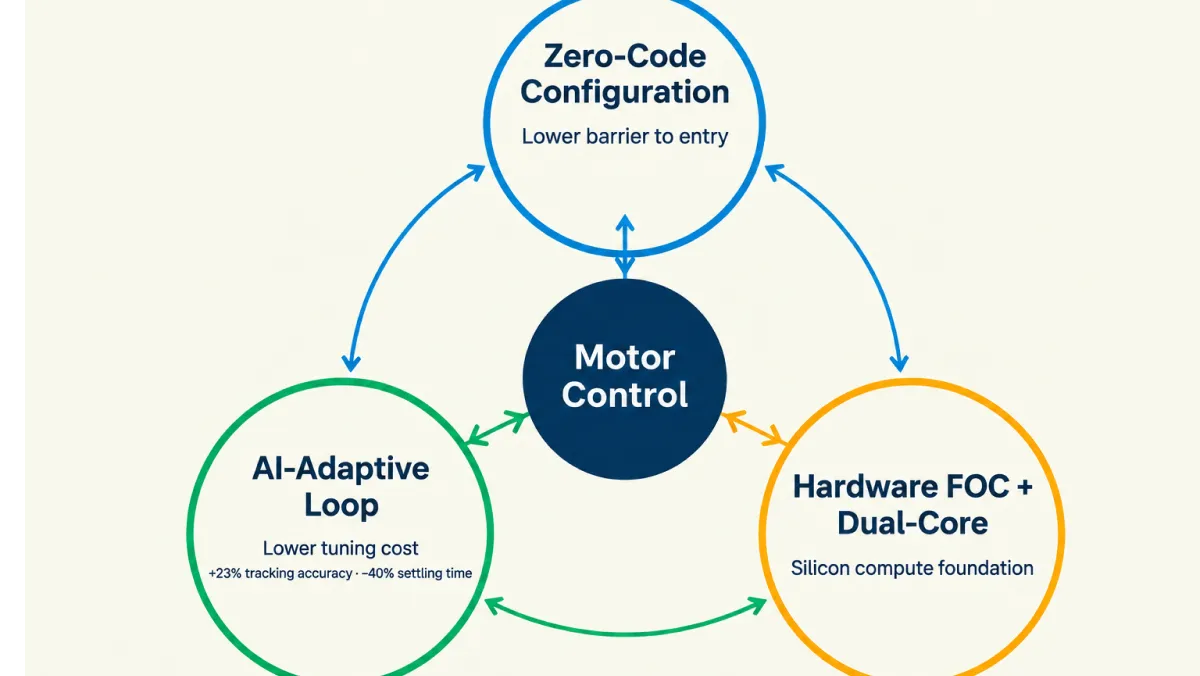
马达驱动的竞争,正在从"功率器件"抬升到"开发工具链 + 算法自适应 + 芯片算力架构"的层面。过去十年,电机驱动从"能转就行"走到"转得聪明":无感 FOC 逐步推广、步进做到 256 微步、伺服闭环走进家电与机器人。而 2026 年行业正在发生三件事:零代码开发进入量产阶段、AI 神经网络把速度跟踪精度拉起 23% 并把系统稳定时间砍掉 40%(据 Lumsyn 公开测试数据,经 Electrosens 引述)、芯片侧开始集成硬件 FOC 加速器与双核架构。
2026 年的关键不是"用多大电流",而是好不好上手、好不好量产、跑起来能不能自学习。这三件事直接决定一颗驱动芯片的选型权重,也是燊塔三大马达驱动产品线(有刷、无刷、步进)的演进方向。
拆开看:三大趋势各自改写了什么
三条主航道不是并列的装饰,而是环环相扣。零代码降低了上手门槛,AI 神经网络降低了调参成本,硬件 FOC 加速器与双核架构则从芯片算力上让前两者成为可能。
趋势一:零代码控制——量产开发从"写代码"变成"配参数"
图形化配置正在取代逐行手写环路。2026 年,电机控制的零代码工具链进入量产阶段:图形化配置电流环、速度环、换相时序与保护阈值,自动生成驱动代码,大幅缩短从样机到量产的验证周期。对驱动 IC 侧的要求很明确:
- 参数可达性:死区、微步细分、电流衰减、PWM 频率尽量留出寄存器配置口;
- 配置即代码:配套上位配置界面,让 FAE 与客户在现场快速调适;
- 手册可映射:零代码不是不要手册,而是手册参数能一键映射到配置项。
趋势二:AI 神经网络进环路——自适应的速度跟踪与抗扰
AI 承担的是传统 PI/PID 难以覆盖的部分。神经网络用于速度环 / 位置环的自适应补偿,应对负载突变、转动惯量变化与参数漂移,带来可量化收益:速度跟踪精度 +23%、稳定时间 -40%(Lumsyn 公开测试数据)。落到芯片端需要三件事:高保真的电流 / 速度采样数据、可在嵌入式实时运行的轻量网络(定点 / 查表)、以及不挤占控制环的算力余量。这也意味着选型要更看重 IC 的"数据可观测性"——FG 转速反馈、电流采样精度、死区一致性,都是 AI 环路可信运行的地基。
趋势三:硬件 FOC 加速器 + 双核——把环路搬进芯片
一颗核跑实时控制,一颗核跑协议与智能。电机控制芯片开始集成硬件 FOC 加速器并采用双核架构:一颗核跑实时控制环路(FOC / 换相),另一颗核跑上位机通讯、协议解析、保护与自学习算法,两者分工、互不挤占。配套的趋势是高集成——把霍尔 / 编码器接口、电流采样放大、功率管驱动与保护逻辑做进单颗 IC,减少外部器件。
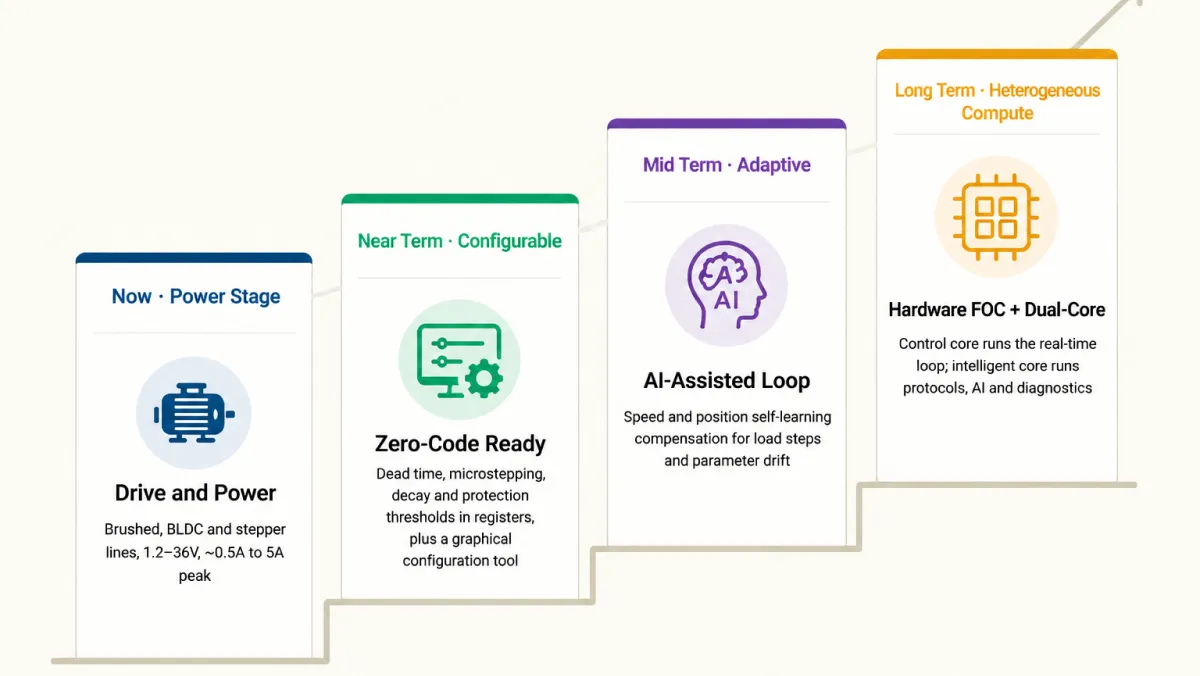
演进路线:从"功率级"到"控制级"
演进不是推倒重来,而是逐级叠加算力与易用性。先把配置做足(零代码),再让环路能自适应(AI),最后让算力固化进芯片(硬件 FOC / 双核):
| 阶段 | 主题 | 内涵 |
|---|---|---|
| 现在 · 功率级 | 驱动与功率 | 有刷、无刷、步进三大产品线覆盖 1.2V–36V、约 0.5A 到峰值 5A 的驱动与预驱 |
| 近程 · 配置化 | 零代码可配 | 死区、微步、衰减、保护阈值全部寄存器化,配图形化配置工具,现场免代码调适 |
| 中程 · 自适应 | AI 辅助环路 | 在细分化与 FOC 上叠加速度 / 位置自学习补偿,适配负载突变与参数漂移 |
| 远期 · 异构算力 | 硬件 FOC + 双核 | 控制核跑实时环路,智能核跑协议 / AI / 诊断,单芯片交付完整电机控制子系统 |
三条产品线,各自的"下一站"
有刷直流驱动:做足配置,拥抱零代码
结构相对简单的低压驱动,最该先吃下"零代码"红利。ST3901 主打低压微功耗单通道(1.2–6V / 1.2A / 420mΩ,PWM-IN,过温保护),适合单节电池手持设备;ST3909、ST8548、ST8549 为双通道全桥(3.8–12V / 每通道 1.5A,峰值 2.5A / 350mΩ)且均内置 LDO,差异在控制逻辑(ST3909 与 ST8548 为 PWM IN/IN,ST8549 为 PWM IN/EN)。下一站:统一 IN/EN 与调速配置口、寄存器化堵转 / 过流阈值,做成"上电即用"的零代码有刷方案。
直流无刷驱动:从"换相"走向"自适应 FOC"
无刷线是 AI 自适应与硬件 FOC 最好的落点。现有阵容覆盖三档形态:ST1262、ST1298 为内置功率管的单相全波驱动(3–20V / 1.55A,ST1262 峰值 1.65A,带 FG 转速反馈),是风扇 / 泵类主力;ST1267R 为需外接 MOSFET 的单相全波预驱(5.5–16V),面向服务器高风量大电流风扇;ST4931P、ST4939 为三相 120° 梯形预驱(4.7–36V / 7.5–36V,带霍尔、同步整流、1µs 固定死区、UVLO/OVP);ST5958 为三相无感正弦集成 FET(1.8–6V / 500mA 相均,BEMF 无感,低噪低振)。下一站:在 ST5958 无感正弦与 ST493x 预驱之上叠加"零代码换相配置",再向"自适应速度环 + 硬件 FOC"演进——这正是 AI +23% / -40% 收益最容易兑现的场景。
步进驱动:微步 + 自学习,走向静音与精密
步进已具备"高细分 + 数字接口"的底子。ST6208 是摄像机镜头驱动(LGA44 6×6,Iris DC 电机 PID 驱动 + Zoom/Focus 双步进,256 微步,含霍尔信号放大);ST6209 为双通道 5V 低压步进(每通道 0.8A / 256 微步,SPI,QFN44 5×5),适用于相机变焦 / 云台等精密系统——注意两者定位不同,请勿混用。ST6609 为标准两相步进(4.7–36V / 2A 峰 4A,STEP/DIR + MS 引脚细分,AGC 力矩自动补偿,静止省电,死区 100ns);ST6610 是其升级版(4.2–36V / 2.5A 峰 5A),增加 UART 单线接口、寄存器可配,已经在向零代码靠拢。下一站:把 AGC 力矩补偿、静止省电与微步细分做成"一键自学习",叠加堵转检测,让步进在 3D 打印、机器人、医疗设备上更稳更静。
一张总表:燊塔马达驱动现役主型号
14 款代表型号,按有刷 / 无刷 / 步进三线排开。参数取自官方数据手册,"—"为手册未标注项:
| 型号 | 电机类型 | 电源电压 | 输出电流 | Rds(on) | 架构 / 算法 | 接口 | 封装 | 定位 / 演进 |
|---|---|---|---|---|---|---|---|---|
| ST3901 | 有刷 | 1.2–6V | 1.2A | 420mΩ | H 桥 · PWM | PWM-IN | DFN10(3×3) | 零代码可配 |
| ST3909 | 有刷 / 全桥 | 3.8–12V | 每通道 1.5A(峰 2.5A) | 350mΩ | 双通道全桥 · PWM | PWM(IN/IN) | SSOP10L | 零代码可配 |
| ST8548 | 有刷 / 全桥 | 3.8–12V | 每通道 1.5A(峰 2.5A) | 350mΩ | 双通道全桥 · PWM | PWM(IN/IN) | SSOP10L | 内置 LDO |
| ST8549 | 有刷 / 全桥 | 3.8–12V | 每通道 1.5A(峰 2.5A) | 350mΩ | 双通道全桥 · PWM | PWM(IN/EN) | SSOP10L | 内置 LDO |
| ST1262 | 无刷单相 | 3–20V | 1.55A(峰 1.65A) | 0.4–0.5Ω | 全波 · 集成 | PWM + FG | eTSSOP16L | FG 反馈 |
| ST1298 | 无刷单相 | 3–20V | 1.55A | 0.4–0.5Ω | 全波 · 集成 | PWM + FG | TSSOP14-EP | FG 反馈 |
| ST1267R | 无刷单相 | 5.5–16V | 预驱 | — | 全波 · 预驱 | 外部 PWM | SSOP16 | 外接 MOSFET |
| ST4931P | 无刷三相 | 4.7–36V | 预驱 | — | 120° 梯形 · 霍尔 | PWM + 霍尔 | QFN28(5×5) | 预驱 · 同步整流 |
| ST4939 | 无刷三相 | 7.5–36V | 预驱 | — | 120° 梯形 · 霍尔 · SR | PWM + 霍尔 | QFN28(5×5) | 预驱 · 同步整流 |
| ST5958 | 无刷三相 | 1.8–6V | 500mA/相 | 集成 FET | 正弦 · 无感 BEMF | PWM | DFN3×3-10 | 无感正弦 |
| ST6208 | 镜头驱动 | 低压 | STM 0.8A / Iris DC 0.3A | — | PID Iris · 256 微步 STM | SPI | LGA44(6×6) | 镜头 · 含霍尔放大 |
| ST6209 | 步进 | 5V | 0.8A/通道 | — | 双通道 STM · 256 微步 | SPI | QFN44(5×5) | 低压 · 静音 |
| ST6609 | 步进 | 4.7–36V | 2A(峰 4A) | — | 两相 · 256 细分 | STEP/DIR + MS | QFN28 | AGC · 静止省电 |
| ST6610 | 步进 | 4.2–36V | 2.5A(峰 5A) | — | 两相 · 256 微步 | STEP/DIR + UART | TSSOP28 | UART 可配 |
两个落地认知
"参数可达性"是零代码的地基
- 把死区、微步、衰减、保护阈值做进寄存器,现场一条命令改完,不用重新打板;
- 图形化配置把"数据手册参数"变成"下拉选项",FAE 与客户同频;
- 配置口越齐全,越能兼容"宽电压 × 多样负载"的一板多用。
AI 环路需要"干净的数据"
- 电流采样精度、死区一致性、FG 反馈分辨率,决定 AI 模型的输入可信度;
- 微步细分与正弦调制先做到位,自学习才有稳定基准;
- 定点化 / 查表化的轻量 AI,才能在嵌入式核上实时运行。
结语:燊塔马达驱动的"三步走"
2026 年马达驱动的竞争,从"功率参数"转移到"开发易用性 + 算法自适应 + 算力架构"。燊塔的演进路径清晰可循:第一步,有刷与步进优先全面寄存器化,配图形化工具,吃下零代码红利;第二步,在无刷 / 步进的细分化与 FOC 上叠加自学习补偿,把 AI 的收益落到具体产品;第三步,以预驱 + 集成 FET 为功率底座,演进到"控制核 + 智能核"异构架构,单芯片交付完整电机控制子系统。
下一步:
- 下载规格书:获取各型号完整电气参数、寄存器表与封装信息。
- 申请免费样品:在线提交型号与数量,快速启动评估。
- 联系 FAE 技术支持:选型、替代评估与配置化调适,一对一支持。
常见问题
零代码控制会取代工程师手写 FOC 吗?
不会取代,而是分层。标准量产场景(风扇、泵、家电 BLDC、普通步进)用零代码配置即可快速交付;对性能极限、特殊拓扑、强定制需求,工程师仍需底层调优。零代码的价值是把 80% 的标准量产从周级缩短到天级,让工程师把精力留给 20% 的高价值场景。
AI 神经网络 +23% 速度跟踪精度、-40% 稳定时间,怎么落地到驱动芯片?
落到芯片端需要三件事。一是高保真的电流 / 速度采样数据;二是可在嵌入式实时运行的轻量网络(定点 / 查表化);三是双核架构里"智能核"有算力跑模型、不挤占控制核。该数据来自电机控制级公开研究(Lumsyn 测试,经 Electrosens 引述),神经网络用于速度环 / 位置环的自适应补偿,应对负载突变、转动惯量变化与参数漂移——这正是向"硬件 FOC + 双核"演进的价值所在。
硬件 FOC 加速器和传统"预驱 + MCU"方案有什么区别?
传统方案是外部 MCU 用软件跑 FOC,硬件加速器把环路固化进专用逻辑。软件方案占用主频,时延与功耗受软件限制;硬件 FOC 加速器把电流环、坐标变换等固化到专用逻辑,确定性更好、时延更低,再配一颗通用核处理协议、保护与自学习,就是"双核异构"。现有 ST493x 预驱与 ST1262 / ST5958 集成方案,都可以作为这个架构的功率与采样底座。
燊塔目前哪些型号已经"可配",哪些还在向"零代码"演进?
已具备数字接口 / 引脚可配的:步进 ST6610(UART)、ST6208 / ST6209(SPI、256 微步)、ST6609(MS 引脚细分 + AGC)。以模拟 / PWM 配置为主的:无刷 ST4931P / ST4939(PWM + 霍尔,死区为固定值)、ST5958(无感正弦)、ST1262 / ST1298(PWM / 阻容)。向统一图形化配置工具演进的:有刷 ST3901 / ST3909 / ST8548 / ST8549,以及向"硬件 FOC + 自适应"延伸的三相系列。
ST6208 和 ST6209 可以混用吗?
不能混用,两者定位不同。ST6208 是摄像机镜头驱动 IC(LGA44 6×6),集成 Iris 光圈 DC 电机 PID 驱动与 Zoom / Focus 双步进通道,含霍尔信号放大;ST6209 是通用双通道 5V 低压步进驱动(每通道 0.8A、256 微步、SPI、QFN44 5×5),面向相机变焦、云台等精密步进系统。选型时按"镜头一体机"还是"通用双路步进"来区分。
面向零代码与 AI 趋势,现在选型该优先看哪些指标?
优先看三类指标:一是配置口齐全度(死区、微步、衰减、保护阈值是否寄存器化),决定零代码工具链的上手速度;二是数据可观测性(FG 反馈、电流采样精度、死区一致性),决定 AI 环路的可信度;三是架构演进空间(预驱还是集成 FET、是否留有控制核 / 智能核分工的升级路径),决定平台能走多远。